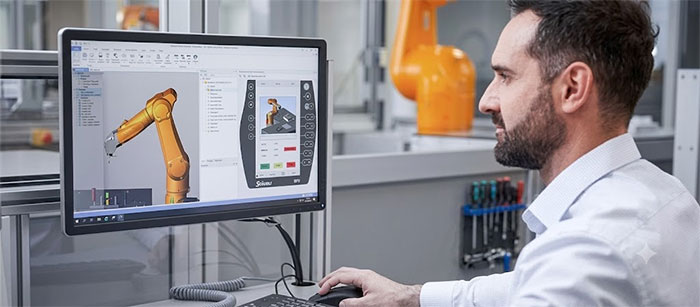
برای طراحی یک ربات فقط به کشیدن ظاهر و بدنه آن نیاز ندارید. یک پروژه رباتیک واقعی ممکن است شامل طراحی قطعات مکانیکی، ساخت مفصلها، شبیهسازی حرکت، آزمایش سنسورها، برنامهنویسی کنترلر و بررسی رفتار ربات در محیط واقعی باشد.
به همین دلیل، نرمافزارهای طراحی ربات نیز کاربردهای متفاوتی دارند. بعضی از آنها مانند FreeCAD بیشتر برای طراحی سهبعدی و مکانیکی مناسب هستند و بعضی دیگر مانند CoppeliaSim و Gazebo امکان شبیهسازی حرکت، سنسورها و رفتار ربات را فراهم میکنند.
در ادامه سه مورد از بهترین برنامههای طراحی و شبیهسازی ربات برای کامپیوتر را معرفی میکنیم که میتوان با آنها از یک پروژه ساده دانشآموزی تا شبیهسازیهای پیشرفته رباتیک را انجام داد.
مقایسه بهترین برنامههای طراحی ربات
| نرمافزار | بهترین کاربرد | سطح مناسب | سیستمعامل | وضعیت استفاده رایگان |
|---|---|---|---|---|
| FreeCAD | طراحی بدنه و قطعات مکانیکی ربات | مبتدی تا حرفهای | ویندوز، لینوکس، مک | رایگان و متنباز |
| CoppeliaSim | طراحی سناریو و شبیهسازی حرکت ربات | متوسط تا حرفهای | ویندوز، لینوکس، مک | نسخه Edu برای کاربران آموزشی |
| Gazebo | شبیهسازی حرفهای و کار با ROS | متوسط تا حرفهای | بهترین تجربه روی Ubuntu/Linux | رایگان و متنباز |
اگر کاملاً مبتدی هستید و میخواهید ابتدا ظاهر، بدنه، شاسی و قطعات ربات را طراحی کنید، FreeCAD انتخاب سادهتری است. اگر هدف شما مشاهده حرکت واقعی ربات و آزمایش الگوریتمهاست، CoppeliaSim جذابتر خواهد بود. برای پروژههای دانشگاهی، ROS و رباتهای پیشرفته نیز Gazebo یکی از بهترین گزینهها محسوب میشود.
1. FreeCAD (فریکَد) برای طراحی سهبعدی و مکانیکی ربات
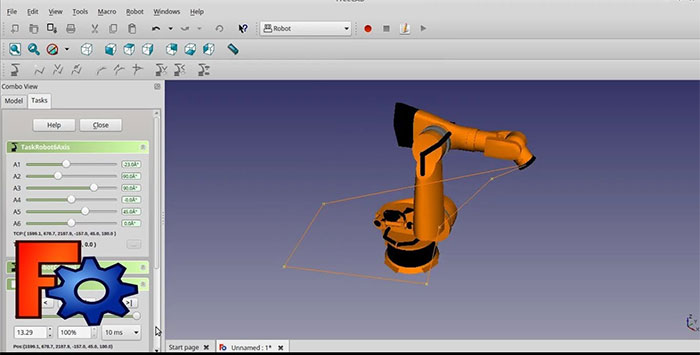
FreeCAD یا «فریکد» یک نرمافزار مدلسازی سهبعدی پارامتریک و متنباز است. این برنامه در اصل یک نرمافزار اختصاصی شبیهسازی ربات نیست؛ بلکه یکی از بهترین گزینههای رایگان برای طراحی قطعات مکانیکی یک ربات محسوب میشود.
برای مثال اگر قصد ساخت یک ربات چرخدار را داشته باشید، میتوانید شاسی، محل موتور، نگهدارنده سنسور، چرخها، قاب باتری و قطعات اتصالدهنده را ابتدا در FreeCAD طراحی کنید.
مدلسازی پارامتریک نیز باعث میشود بتوانید اندازه قسمتهای مختلف را بعداً تغییر دهید، بدون اینکه لازم باشد طراحی را از ابتدا انجام دهید.
در زمان نگارش این مطلب، نسخه پایدار FreeCAD 1.1.3 است که در 25 ژوئیه 2026 منتشر شده است. این برنامه برای ویندوز، macOS و لینوکس ارائه میشود و در نسخه ویندوز، Windows 10 حداقل نسخه رسمی پشتیبانیشده است.
FreeCAD برای چه کارهایی مناسب است؟
با FreeCAD میتوانید:
- شاسی ربات طراحی کنید.
- بازوی رباتیک و قطعات مکانیکی بسازید.
- جای موتور، سروو، باتری و سنسورها را مشخص کنید.
- چرخدنده و قطعات اتصالدهنده طراحی کنید.
- مدل سهبعدی قطعات را قبل از ساخت بررسی کنید.
- فایل مناسب برای ادامه کار در نرمافزارهای مهندسی یا ساخت قطعه آماده کنید.
- قطعات موردنیاز برای چاپ سهبعدی را مدلسازی کنید.
یکی از مزایای مهم FreeCAD این است که برای تغییرات مکرر طراحی مناسب است. برای مثال اگر بعد از ساخت اولیه متوجه شوید فاصله چرخها باید 10 میلیمتر بیشتر شود، در یک مدل پارامتریک معمولاً تغییر این ابعاد بسیار سادهتر از طراحی مجدد قطعه است.
مزایای FreeCAD
- کاملاً رایگان
- متنباز
- مناسب طراحی مکانیکی
- مدلسازی سهبعدی پارامتریک
- مناسب طراحی قطعات قابل چاپ سهبعدی
- قابل استفاده در ویندوز، لینوکس و macOS
- مناسب برای شروع یادگیری CAD بدون خرید نرمافزار تجاری
معایب FreeCAD
- شبیهساز کامل رباتیک نیست.
- برای شبیهسازی سنسورها و الگوریتمهای هوشمند به ابزارهای دیگری نیاز خواهید داشت.
- یادگیری بعضی ابزارهای حرفهای آن به تمرین نیاز دارد.
- برای پروژههای بسیار بزرگ رابط کاربری آن ممکن است به اندازه بعضی نرمافزارهای تجاری روان نباشد.
دانلود رایگان FreeCAD
نسخه اصلی را فقط از وبسایت رسمی دریافت کنید:
دانلود FreeCAD برای ویندوز، لینوکس و مک
نسخه رسمی فعلی برای Windows، macOS و چند معماری Linux ارائه میشود.
2. CoppeliaSim (کوپِلیا سیم) برای شبیهسازی حرکت واقعی ربات
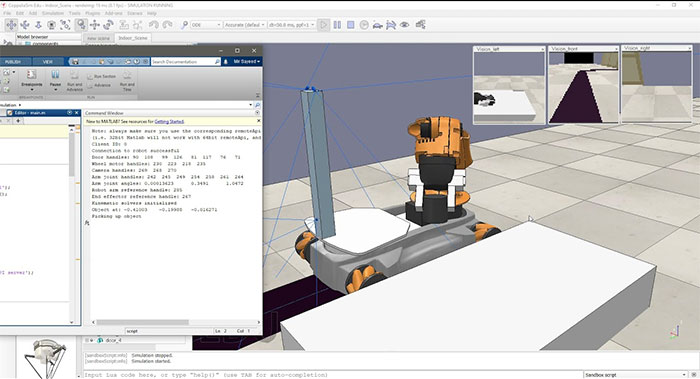
CoppeliaSim که قبلاً با نام V-REP شناخته میشد، برخلاف FreeCAD بیشتر روی شبیهسازی ربات تمرکز دارد.
اگر یک بازوی رباتیک طراحی کردهاید و میخواهید ببینید مفصلهای آن چگونه حرکت میکنند، ربات با یک مانع چگونه برخورد میکند یا الگوریتم کنترل شما در محیط سهبعدی چه نتیجهای دارد، CoppeliaSim بسیار کاربردی است.
CoppeliaSim از چند موتور فیزیکی مختلف از جمله MuJoCo، Bullet، ODE، Vortex و Newton پشتیبانی میکند. بنابراین میتوان رفتارهای دینامیکی و فیزیکی مختلف را در محیط شبیهسازی بررسی کرد.
با CoppeliaSim چه کارهایی میتوان انجام داد؟
از کاربردهای آن میتوان به موارد زیر اشاره کرد:
- شبیهسازی بازوی رباتیک
- ساخت ربات چرخدار
- آزمایش الگوریتم جلوگیری از برخورد
- برنامهریزی مسیر حرکت
- شبیهسازی کارخانه و خطوط اتوماسیون
- آزمایش سیستمهای چندرباتی
- بررسی سینماتیک مستقیم و معکوس
- شبیهسازی سنسورها
- توسعه و آزمایش کنترلر ربات
برای مثال میتوانید یک ربات متحرک را داخل محیط مجازی قرار دهید، چند مانع در مسیر آن ایجاد کنید و سپس الگوریتمی بنویسید که ربات بدون برخورد به مقصد برسد.
برنامهنویسی در CoppeliaSim
یکی از نقاط قوت این برنامه API گسترده آن است. CoppeliaSim برای توسعه سیستمهای کنترل ربات طراحی شده و میتواند به برنامههای خارجی نیز متصل شود. همین قابلیت باعث میشود بتوان از آن در پروژههای آموزشی، آزمایش الگوریتم و نمونهسازی سیستمهای رباتیک استفاده کرد.
در نتیجه لازم نیست برای هر آزمایش یک ربات واقعی بسازید؛ بسیاری از خطاهای مربوط به حرکت، کنترل و منطق برنامه را میتوانید ابتدا در محیط مجازی پیدا کنید.
مزایای CoppeliaSim
- محیط سهبعدی قدرتمند
- مناسب شبیهسازی حرکت ربات
- امکان طراحی سناریوهای پیچیده
- پشتیبانی از چند موتور فیزیکی
- مناسب بازوهای رباتیک
- مناسب شبیهسازی خطوط صنعتی
- امکان برنامهنویسی و کنترل ربات
- دارای مدلها و مثالهای آماده
معایب CoppeliaSim
- از FreeCAD پیچیدهتر است.
- برای طراحی دقیق قطعات مکانیکی، CAD جایگزین مناسبی نیست.
- نسخه رایگان Edu محدودیت مجوز دارد.
- برای پروژههای بزرگ به سیستم نسبتاً مناسب نیاز خواهید داشت.
آیا CoppeliaSim کاملاً رایگان است؟
این نکته در بسیاری از مطالب اینترنتی اشتباه نوشته میشود.
CoppeliaSim Edu رایگان است، اما براساس مجوز رسمی، این نسخه مخصوص دانشآموزان، دانشجویان، معلمان و استادان مدارس و دانشگاههاست و استفاده تجاری از آن مجاز نیست. شرکتها، مؤسسات تحقیقاتی مستقل، بنیادها و سایر سازمانهای خارج از مدارس و دانشگاهها نمیتوانند صرفاً به عنوان نسخه رایگان تجاری از Edu استفاده کنند.
بنابراین اگر دانشجو یا کاربر آموزشی هستید، CoppeliaSim Edu یکی از بهترین انتخابهای رایگان شماست.
نسخه فعلی اعلامشده در وبسایت Coppelia Robotics هنگام نگارش این مقاله V4.10.0 rev0 است.
دانلود CoppeliaSim
از صفحه رسمی زیر میتوانید نسخه مناسب سیستمعامل را انتخاب کنید:
دانلود CoppeliaSim از سایت رسمی
در بخش Download، نسخه Edu و سایر نسخههای برنامه قابل مشاهده هستند.
3. Gazebo (گَزیبو) برای شبیهسازی حرفهای ربات و ROS
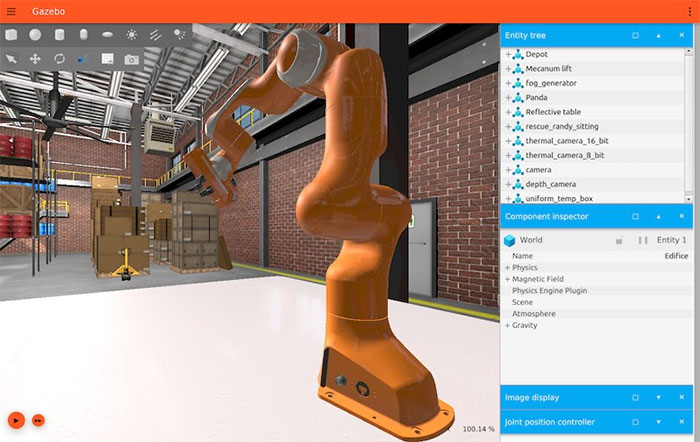
Gazebo یا «گَزیبو» یکی از مهمترین شبیهسازهای متنباز در اکوسیستم رباتیک است و برای شبیهسازی رباتها، محیطهای سهبعدی، سنسورها و سیستمهای کنترلی استفاده میشود.
اگر قرار است وارد دنیای ROS یا Robot Operating System شوید، یادگیری Gazebo ارزش زیادی دارد. مستندات رسمی ROS نیز آموزشهایی برای راهاندازی شبیهسازی ربات با Gazebo ارائه میکنند.
Gazebo چه چیزی را شبیهسازی میکند؟
Gazebo از قابلیتهایی مانند موارد زیر برخوردار است:
- شبیهسازی دینامیک ربات
- موتورهای فیزیکی مختلف
- محیط سهبعدی
- نور، سایه و بافت
- دوربینهای دوبعدی و سهبعدی
- LiDAR
- IMU
- GPS
- سنسور تماس
- سنسور نیرو و گشتاور
- افزونههای اختصاصی
- شبیهسازی چند ربات به صورت همزمان
Gazebo همچنین امکان افزودن نویز به داده سنسورها را فراهم میکند؛ قابلیتی که برای نزدیک کردن شرایط شبیهسازی به سنسور واقعی اهمیت زیادی دارد.
برای مثال میتوانید یک ربات مسیریاب بسازید، LiDAR مجازی روی آن قرار دهید، داده سنسور را دریافت کنید و الگوریتم نقشهبرداری یا ناوبری خود را قبل از آزمایش روی ربات واقعی بررسی کنید.
Gazebo و ROS
یکی از مهمترین دلایل محبوبیت Gazebo، ارتباط آن با ROS و ROS 2 است.
در چنین پروژهای میتوانید:
ربات را در Gazebo اجرا کنید ← اطلاعات دوربین یا LiDAR را دریافت کنید ← دادهها را وارد ROS کنید ← الگوریتم ناوبری را اجرا کنید ← فرمان حرکت را دوباره به ربات مجازی بفرستید.
این فرایند برای یادگیری رباتیک پیشرفته بسیار ارزشمند است، زیرا بسیاری از بخشهای نرمافزاری پروژه را قبل از اتصال به سختافزار واقعی میتوان آزمایش کرد.
مزایای Gazebo
- رایگان و متنباز
- مناسب پروژههای دانشگاهی
- ارتباط قوی با اکوسیستم ROS
- شبیهسازی سنسورهای مختلف
- مناسب رباتهای خودران
- مناسب پروژههای تحقیقاتی
- امکان ساخت محیطهای سهبعدی پیچیده
- قابلیت توسعه با Plugin
معایب Gazebo
- برای افراد کاملاً مبتدی سادهترین انتخاب نیست.
- نصب و تنظیم ROS و Gazebo میتواند زمانبر باشد.
- بسیاری از آموزشها بر Linux و Ubuntu تمرکز دارند.
- انتخاب نسخه مناسب Gazebo باید با نسخه ROS هماهنگ باشد.
آیا Gazebo روی ویندوز نصب میشود؟
Gazebo عمدتاً تجربه روانتری روی Linux، بهخصوص Ubuntu، دارد. مستندات فعلی Gazebo اعلام میکنند که پشتیبانی Windows از طریق Conda-Forge هنوز با مشکلات شناختهشده در زمان اجرا روبهرو است. بنابراین اگر هدف شما یادگیری جدی ROS و Gazebo است، Ubuntu معمولاً انتخاب مناسبتری خواهد بود.
حتی در مستندات Gazebo Sim توضیح داده شده که روی Windows اجرای همزمان Server و GUI با یک فرمان هنوز محدودیت دارد و ممکن است لازم باشد این دو بخش جداگانه اجرا شوند.
کدام نسخه Gazebo را نصب کنیم؟
این موضوع به سیستمعامل و نسخه ROS شما بستگی دارد. در مستندات رسمی فعلی، برای Ubuntu 24.04 نسخه Gazebo Jetty پیشنهاد میشود و برای کاربران ROS 2 Jazzy، Gazebo Harmonic نیز گزینه توصیهشده است. Gazebo Harmonic نسخه LTS با پشتیبانی برنامهریزیشده تا مه 2029 است.
به همین دلیل بهتر است به جای دانلود تصادفی نسخههای قدیمی Gazebo، ابتدا صفحه رسمی نصب را بررسی کنید.
دانلود رایگان Gazebo
دانلود و آموزش نصب Gazebo از سایت رسمی
در همین صفحه میتوانید نسخه مناسب Ubuntu، macOS یا سایر روشهای نصب را پیدا کنید.
برای ویندوز کدام برنامه طراحی ربات بهتر است؟
اگر Windows 10 یا Windows 11 دارید و نمیخواهید وارد تنظیمات پیچیده Linux شوید، این ترتیب برای شروع منطقیتر است:
FreeCAD ← طراحی قطعات ربات
CoppeliaSim ← شبیهسازی حرکت و کنترل ربات
Gazebo ← مرحله پیشرفتهتر برای ROS و پروژههای حرفهای
FreeCAD به صورت رسمی برای Windows ارائه میشود و CoppeliaSim نیز نسخه قابل دانلود برای پلتفرمهای مختلف دارد؛ در مقابل، خود مستندات Gazebo درباره محدودیتهای فعلی Windows هشدار دادهاند.
برای شروع طراحی ربات چه چیزهایی یاد بگیریم؟
اگر قصد دارید طراحی ربات را جدیتر دنبال کنید، بهتر است یادگیری را فقط به یک نرمافزار محدود نکنید.
مسیر پیشنهادی میتواند شامل این موارد باشد:
- آشنایی مقدماتی با مکانیک و طراحی سهبعدی
- یادگیری FreeCAD یا یک نرمافزار CAD
- آشنایی با موتور، سرووموتور و سنسورها
- یادگیری Python یا C++
- آشنایی با کنترل ربات
- یادگیری اصول سینماتیک ربات
- کار با CoppeliaSim
- آشنایی با Linux
- یادگیری ROS 2
- شروع کار با Gazebo
- انتقال الگوریتم از شبیهسازی به ربات واقعی
لازم نیست همه این موارد را همزمان یاد بگیرید. ساخت یک ربات چرخدار ساده میتواند بهترین پروژه برای شروع باشد.
یک پروژه ساده برای تمرین طراحی ربات
برای اولین تمرین، یک ربات دوچرخ طراحی کنید.
ابتدا در FreeCAD یک شاسی مستطیلی بسازید و محل دو موتور، چرخها، باتری و سنسور فاصله را مشخص کنید.
سپس مدل مشابه آن را در CoppeliaSim ایجاد کنید و دو موتور برای چرخها در نظر بگیرید.
در مرحله بعد یک محیط شامل چند مانع بسازید و ربات را طوری برنامهریزی کنید که وقتی به مانع نزدیک شد، مسیر خود را تغییر دهد.
بعد از تسلط بر این پروژه میتوانید همان ایده را با ROS 2 و Gazebo پیادهسازی کنید.
این پروژه ساده تقریباً تمام مراحل اصلی رباتیک یعنی طراحی مکانیکی، سنسور، کنترل، برنامهنویسی و شبیهسازی را به شما معرفی میکند.
FreeCAD یا CoppeliaSim یا Gazebo؛ کدام بهتر است؟
هیچکدام در همه زمینهها بهترین نیستند.
اگر طراحی مکانیکی و ساخت قطعات برایتان مهم است:
FreeCAD انتخاب بهتری است.
اگر میخواهید خیلی سریع حرکت یک ربات یا بازوی رباتیک را در محیط مجازی آزمایش کنید:
CoppeliaSim گزینه جذابتری است.
اگر قصد یادگیری ROS، رباتهای خودران و پروژههای دانشگاهی پیشرفته را دارید:
Gazebo انتخاب حرفهایتری خواهد بود.
سوالات متداول
بهترین برنامه طراحی ربات برای افراد مبتدی چیست؟
اگر منظور از طراحی، ساخت بدنه و قطعات سهبعدی ربات باشد، FreeCAD گزینه خوبی برای شروع است. برای مشاهده حرکت و رفتار ربات نیز CoppeliaSim محیط مناسبتری در اختیار مبتدیان قرار میدهد.
بهترین نرمافزار رایگان شبیهسازی ربات چیست؟
Gazebo یک شبیهساز رایگان و متنباز قدرتمند است. CoppeliaSim نیز نسخه Edu دارد، اما استفاده رایگان آن تابع شرایط مجوز آموزشی است.
برای طراحی بازوی رباتیک کدام برنامه بهتر است؟
میتوانید قطعات مکانیکی بازو را در FreeCAD طراحی و برای آزمایش حرکت، مفصلها و سینماتیک از CoppeliaSim استفاده کنید.
برای یادگیری ROS کدام برنامه مناسبتر است؟
Gazebo گزینه بسیار مناسبی است، زیرا مستندات رسمی ROS آموزشها و مسیرهای مشخصی برای استفاده از ROS 2 در کنار Gazebo دارند.
آیا برای طراحی ربات به کامپیوتر قوی نیاز داریم؟
برای مدلهای ساده FreeCAD یا شبیهسازیهای سبک معمولاً به ورکاستیشن حرفهای نیاز ندارید، اما با افزایش تعداد قطعات، رباتها، سنسورها و پیچیدگی محیط شبیهسازی، نیاز به پردازنده، رم و توان گرافیکی بیشتر میشود.
آیا بدون داشتن ربات واقعی میتوان رباتیک یاد گرفت؟
بله. یکی از مهمترین مزیتهای شبیهسازهایی مانند CoppeliaSim و Gazebo این است که امکان آزمایش بسیاری از ایدههای مربوط به حرکت، سنسورها و کنترل را قبل از ساخت سختافزار واقعی فراهم میکنند. Gazebo به طور مشخص برای آزمایش طراحیهای فیزیکی، استراتژیهای کنترلی و داده سنسورها در محیط شبیهسازی توسعه داده شده است.
جمعبندی
اگر به دنبال بهترین برنامه طراحی ربات برای کامپیوتر هستید، ابتدا باید مشخص کنید از «طراحی ربات» دقیقاً چه انتظاری دارید.
FreeCAD برای طراحی بدنه، شاسی و قطعات مکانیکی گزینه بسیار خوبی است. CoppeliaSim برای مشاهده حرکت، آزمایش الگوریتمهای کنترلی و شبیهسازی بازوها و رباتهای متحرک کاربرد زیادی دارد. Gazebo نیز زمانی اهمیت بیشتری پیدا میکند که وارد پروژههای حرفهای، ROS، رباتهای خودران و شبیهسازی سنسورها شوید.
برای یک فرد مبتدی، مسیر FreeCAD ← CoppeliaSim ← ROS 2 و Gazebo میتواند مسیر آموزشی مناسبی باشد؛ زیرا ابتدا طراحی مکانیکی را یاد میگیرید، سپس وارد شبیهسازی میشوید و در نهایت به سمت سیستمهای رباتیک حرفهایتر حرکت میکنید.